mipmap level
GPU 决定 Mipmap 层级(Level of Detail, 简称 LOD)的核心逻辑是:计算纹理坐标在屏幕空间中的最大变化率,然后通过对数运算将其映射到对应的 Mipmap 层级。
OpenGL Mipmap
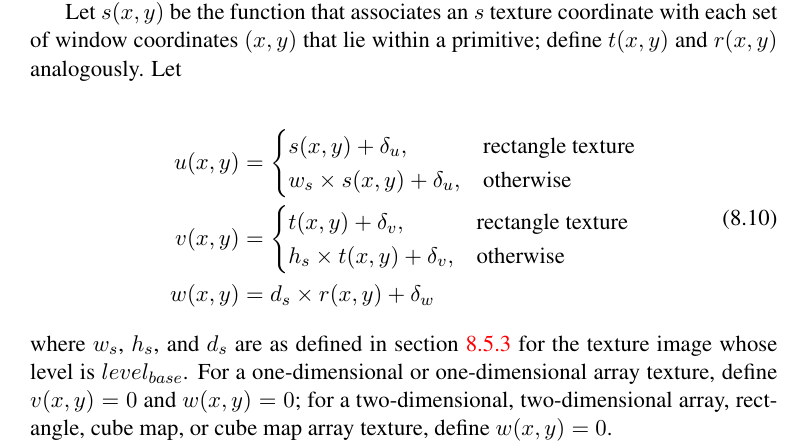
Note rectangle
texture是指TEXTURE_RECTANGLE,使用的是texel的坐标。 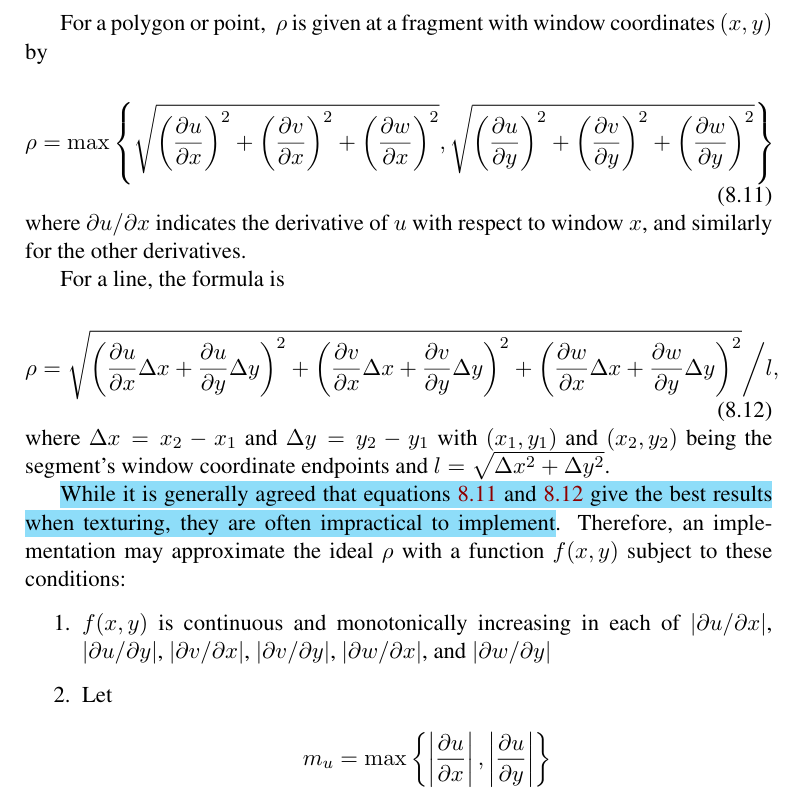
下面是anisotropic filter的技术细节: 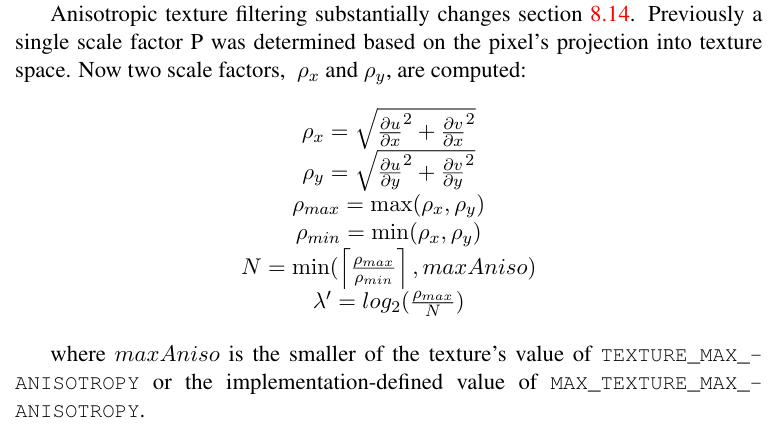
anisotropic filtering会采样多次求平均值: 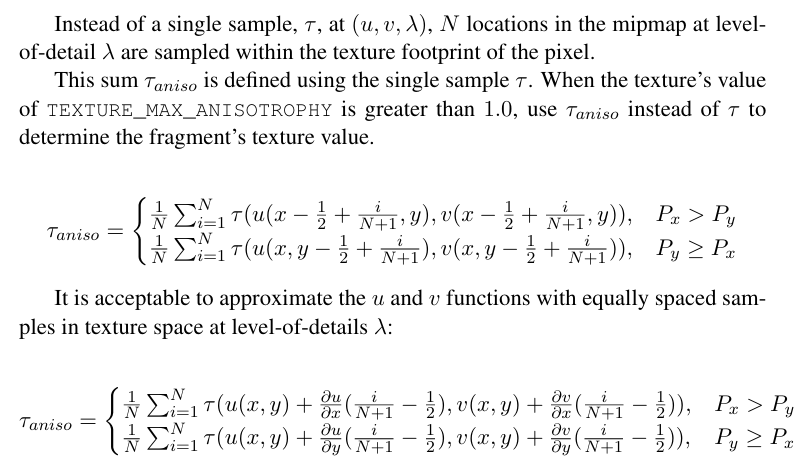
Mipmap Level 的计算
现在只考虑2D纹理的情形,使用\(x\)和\(y\)两个坐标方向,对应的纹理坐标为 \((u, v)\)。
计算偏导数(变化率)
GPU会在\(2 \times 2\)的像素块(Pixel Quad)中,通过硬件差分计算出四个偏导数:
- \(\frac{\partial u}{\partial x}\) (ddx(u)) 和 \(\frac{\partial v}{\partial x}\) (ddx(v)):沿屏幕 \(x\) 轴每移动一个像素,纹理坐标 \(u, v\) 的变化量。
- \(\frac{\partial u}{\partial y}\) (ddy(u)) 和 \(\frac{\partial v}{\partial y}\) (ddy(v)):沿屏幕 \(y\) 轴每移动一个像素,纹理坐标 \(u, v\) 的变化量。
屏幕像素映射到纹理空间
屏幕像素在纹理空间中对应的两个向量的长度: \[L_x = \sqrt{\left(\frac{\partial u}{\partial x} \cdot W\right)^2 + \left(\frac{\partial v}{\partial x} \cdot H\right)^2}\] \[L_y = \sqrt{\left(\frac{\partial u}{\partial y} \cdot W\right)^2 + \left(\frac{\partial v}{\partial y} \cdot H\right)^2}\] \(W\)和\(H\)分别是纹理贴图的宽度和高度。将UV坐标(0到1)转换到纹理像素(Texel)单位。 以上计算在硬件实现中并不现实,GPU实际会采用如下近似: \[L_x \approx \max\left(\left\vert{}\frac{\partial u}{\partial x} \cdot W\right\vert{}, \left\vert{}\frac{\partial v}{\partial x} \cdot H\right\vert{}\right)\]
计算最大变化率 \(\rho\)
在各向同性(Isotropic)Mipmap 中,GPU 会选择这两个方向中变化最剧烈(最粗糙)的方向来决定层级,以防止走样: \[\rho = \max(L_x, L_y)\]
对应层级: \[d = \log_2(\rho)\]
- 如果 \(d \le 0\):说明屏幕像素比纹理像素还要小(即超高动态细节/特写),直接使用 Mipmap Level 0(原图)。
- 如果 \(d > 0\):\(d\) 的浮点数值就是理想的层级。
- 点滤波(Nearest):直接对 \(d\) 进行四舍五入 round(d),取最接近的整数层级。
- 线性滤波(Linear):下取整 \(\lfloor d \rfloor\) 和上取整 \(\lceil d \rceil\) 得到相邻的两层,根据 \(d\) 的小数部分在这两层之间进行线性插值。
各向异性
各向同性Mipmap 的局限性
假设屏幕像素在纹理空间中映射的区域是一个正方形(缩放一致),当表面相对于摄像机发生严重倾斜(例如远处的地面、墙面)时,屏幕像素在纹理空间中映射的实际是一个长条状的椭圆形(矩形)。
- 此时,假设 \(L_x\) 很大(纵深方向变化剧烈),\(L_y\) 很小(横向变化平缓)。
- 一般公式取 \(\rho = \max(L_x, L_y)\),导致 GPU 选了一个非常模糊的高层 Mipmap。
- 结果导致纵深方向不走样了,但横向过度模糊( Over-blurring)。
各向异性的处理方式
各向异性过滤允许屏幕像素在纹理空间中映射一个非正方形的区域。
- 计算各向异性比例(Anisotropy Ratio): GPU 依然计算 \(L_x\) 和 \(L_y\),并找出最大和最小值: \[\rho_{max} = \max(L_x, L_y), \quad \rho_{min} = \min(L_x, L_y)\] 各向异性比例定义为: \[\eta = \frac{\rho_{max}}{\rho_{min}}\]
- 最大各向异性度(Max Anisotropy), OpenGL的GL_TEXTURE_MAX_ANISOTROPY: 比如游戏设置中的2x, 4x, 8x, 16x 就是限制这个比例的上限 \(N\): \[\eta' = \min(\eta, N)\]
- 计算 Mipmap Level: 各向异性过滤不再依据最大步长 \(\rho_{max}\) 决定层级,而是根据压缩后的长轴或短轴来选择一个更清晰(更低层)的 Mipmap: \[\rho_{new} = \frac{\rho_{max}}{\eta'}\] \[d_{aniso} = \log_2(\rho_{new})\] 注:当 \(\eta \le N\) 时,\(\rho_{new} = \rho_{min}\)。这意味着 GPU 会选择最清晰的那层 Mipmap(短轴方向),从而保留了更清晰的纹理。
- 多点采样,在mipmap level中采样\(N\)个位置求平均值
导数和分支
ddx和ddy依赖于2x2像素块之间的协同计算,本质是线程之间的寄存器数据跨线程交换。纹理采样操作Sample()时,背后的硬件会自动计算了uv的ddx和ddy并传入了采样器。如果把普通的 Sample() 放在if条件分支或loop循环中,偏导数计算会失败,进而影响mipmap level的计算导致采样问题。
UV的ddx和ddy依赖相邻像素的UV坐标,如果相邻线程走不同分支,会导致导数计算出问题。 - 硬件的执行掩码(Execution Mask)控制线程执行,如果满足分支,掩码为1,为激活状态;否则掩码为0,为挂起/待激活状态。如果相邻线程可能处于非激活状态,其寄存器接口可能会被硬件锁死/屏蔽 - if分支内部可能对uv进行了任意的二次修改(比如uv += offset;),如果相邻线程执行不同的分支,就没有执行这些修改指令。如果读相邻线程的寄存器数据,读到的要么是过时的旧数据,要么是硬件为了安全直接返回的0
解决方案:在分支、循环或顶点着色器中采样纹理时,必须使用显式指定导数的SampleGrad/textureGrad,或者直接指定LOD层级的 SampleLevel/textureLod。